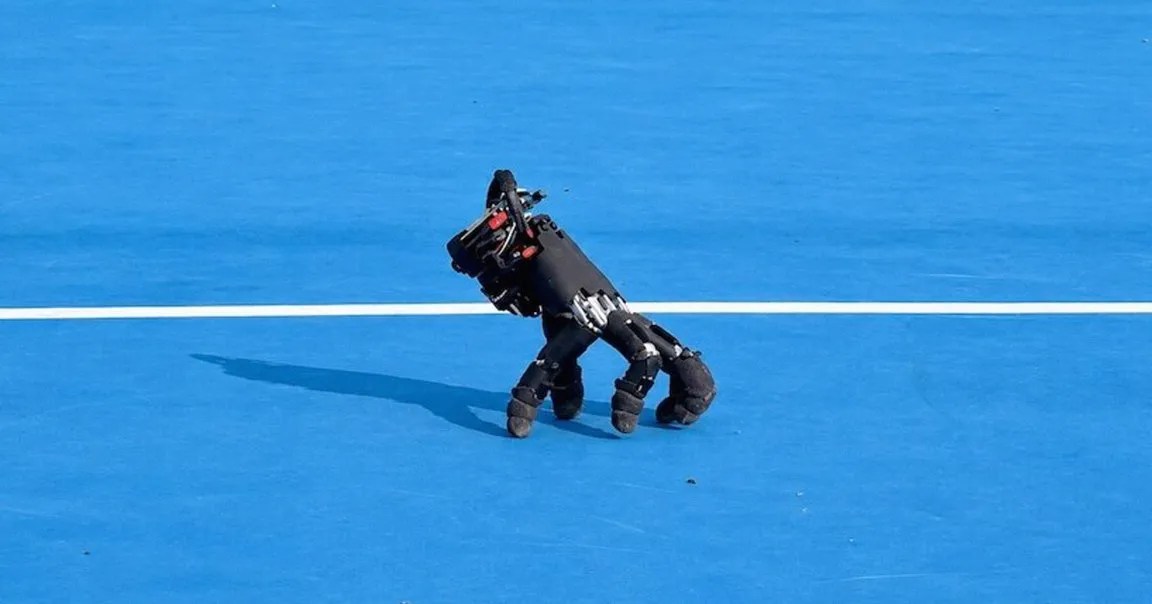
Senhor, tende piedade: pesquisadores da ETH Zurich criaram uma mão robótica antropomórfica capaz de caminhar sozinha apoiada nas pontas dos dedos. Ela atravessa superfícies diferentes, mantém o equilíbrio e até pressiona teclas de um computador para jogar Sokoban. Parece um primo mecânico da Mãozinha, de A Família Addams, mas o projeto tem uma finalidade menos gótica: levar capacidade de movimento a espaços estreitos, onde um braço robótico inteiro não conseguiria entrar.
Como a mão robótica consegue andar sozinha?
A mão robótica aprende a caminhar por meio de sensores, computador embarcado, bateria e aprendizado por reforço. A resposta curta é essa: o software recebe uma recompensa quando executa corretamente uma tarefa e ajusta seus movimentos até encontrar uma estratégia funcional.
O desafio não é pequeno. Os mesmos dedos usados para andar também precisam interagir com o ambiente e sustentar o peso do conjunto. Como a mão mantém proporções humanas, os dedos têm comprimentos diferentes; não são quatro pequenas pernas equivalentes, prontas para obedecer a uma geometria conveniente. E os pesquisadores decidiram usar um modelo comercial sem modificar os dedos nem o controlador de posição original. A parte principal do trabalho ficou no treinamento — não, o contrário não: a máquina precisou aprender a lidar com um corpo que já existia.
Antes de chegar ao laboratório físico, a mão foi treinada em um ambiente simulado. Depois, transferiu o aprendizado para o mundo real e caminhou por mais de uma dúzia de superfícies internas e externas, incluindo azulejo, grama e pedra. Todas eram planas, mas ofereciam níveis diferentes de atrito. Esse detalhe é menos cinematográfico que uma mão correndo pelo corredor, embora seja justamente o que separa uma demonstração convincente de um truque de vídeo.
Para que serviria uma mão robótica móvel?
Uma mão robótica com mobilidade própria pode alcançar objetos e controles em locais confinados sem exigir que o braço que normalmente a transporta acompanhe todo o trajeto. Essa é a aplicação central descrita pelos pesquisadores da ETH Zurich.
O exemplo apresentado é direto: um robô maior poderia posicionar a mão sobre uma superfície próxima a uma abertura restrita. A mão avançaria até um controle ou objeto, realizaria a interação e retornaria para ser recolhida. Um pequeno mensageiro mecânico, portanto — com dedos no lugar de rodas e uma relação complicada com escadas.
A demonstração mais simpática veio durante uma partida de Sokoban, o clássico jogo de quebra-cabeça. Mantendo o equilíbrio, a mão pressionou teclas direcionais individualmente e completou uma rodada. Parece uma brincadeira, e é; mas também mostra que ela consegue combinar locomoção, estabilidade e manipulação em uma mesma tarefa. Em robótica, apertar a tecla certa sem tombar já é uma espécie de civilidade.
Não há indicação de que enxames de mãos robóticas estejam prestes a tomar as ruas. Talvez nem seja esse o destino da tecnologia. A proposta é mais sóbria: tornar robôs humanoides e outros sistemas maiores capazes de operar em interfaces e ambientes desenhados para pessoas. A mão não precisa substituir o robô inteiro. Basta chegar onde o robô não chega.
O resultado tem algo de adorável quando a máquina atravessa o chão e joga no computador. Também tem uma qualidade de aracnídeo, com movimentos secos e uma persistência que lembraria um robô de filme de terror depois da destruição do corpo. A imagem inicial era uma mão caminhando sobre os próprios dedos; agora ela parece uma ferramenta que aprendeu a procurar passagem. E talvez seja aí que o futuro comece: não com uma máquina enorme arrombando a porta, mas com cinco dedos encontrando a fresta.